Descripción:
Esta llanta omnidireccional Arduino está diseñada para facilitar el movimiento en cualquier dirección, brindando a los proyectos de robótica una mayor versatilidad y control sin necesidad de cambiar la orientación del robot. Su estructura robusta y diseño compacto la hacen ideal para coches móviles inteligentes y robots autónomos.
Características:
Diámetro: 48mm
Grosor: 25mm (48mm)
Material: Plástico resistente
Compatible con: Motorreductor amarillo
Compatibilidad: Especialmente diseñada para funcionar con el motorreductor amarillo, ampliamente utilizado en proyectos Arduino y otros sistemas de robótica, lo que facilita su implementación en vehículos móviles.
Material duradero: Fabricada con materiales plásticos de alta resistencia, esta llanta garantiza un uso prolongado incluso en entornos exigentes.
Mini Motor DC 480 de alta velocidad 3 a 9V 16513, 23000rpm
Motores de paso a paso Nema 17 2004S1 2A y 1704S 1.7A
Escoger un valor:
Motor Paso a Paso Nema 34 con Controlador HBS86H
Servo motor 25KG con disco metálico
Bomba Solar de Agua Sumergible
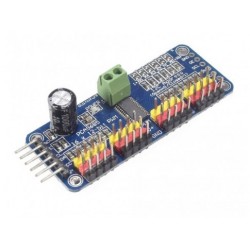
En algunas ocasiones se necesitan demasiadas salidas tipo PWM, mas de las que cualquier microcontrolador trae, como por ejemplo para un hexapodo necesitariamos un minimo de 18 salidas para controlar todos los servos. En estos casos este módulo simplifica el trabajo pues nos da 16 salidas PWM controladas por I2C utilizando solamente 2 cables.
Motor DC 3-6V con pinzas cocodrilo
Manguera Flexible 1/16 x 1/4 - 1 Metro
Controlador de motor lineal 2 fases
Bomba Sumergible para aguas residuales 220V 1500W 2'' 50WQ15-15-1.5S una fase
Mini Motor 130 DC 3-6V con Pinzas Cocodrilo para proyectos de electónica.
Bomba Peristáltica Kamoer NKP-DC-S06B 12V 5W
En algunas ocasiones se necesitan demasiadas salidas tipo PWM, mas de las que cualquier microcontrolador trae, como por ejemplo para un hexapodo necesitariamos un minimo de 18 salidas para controlar todos los servos. En estos casos este módulo simplifica el trabajo pues nos da 16 salidas PWM controladas por I2C utilizando solamente 2 cables.
Modulo amplificador de audio estéreo MAX98306 clase D 3.7W
Batería de Litio 4S 14.8V 30A BMS, Tarjeta de Protección de PCB 18650 Li-ion
Conector hembra-macho de batería XT60 con el alambre del silicio 14 AWG.
Interruptor pequeño tipo barco 250VAC / 3A Para Arduino.
Memoria MicroSD Lexar 32GB
Llanta omnidireccional 48mm (4U)